[SMM PV Flash] 선웨이, iSolarCloud 인증 취약점 패치
데이터 출처 설명: 공개 정보를 제외한 모든 데이터는 SMM이 공개 정보, 시장 커뮤니케이션 및 SMM 내부 데이터베이스 모델을 기반으로 가공한 것입니다. 본 자료는 참고용이며 의사결정 권고를 구성하지 않습니다.
문의 사항이 있거나 자세한 정보를 원하시면 아래로 연락해 주시기 바랍니다: lemonzhao@smm.cn
리서치 보고서 열람 방법에 대한 자세한 내용은 아래로 문의하시기 바랍니다:service.en@smm.cn
관련 뉴스
2시간 전
[SMM PV 플래시] 엘살바도르와 Cox, 400MW 태양광 및 1GWh 저장 계획 추진
더 보기
[SMM PV 플래시] 엘살바도르와 Cox, 400MW 태양광 및 1GWh 저장 계획 추진
스페인 에너지 기업 콕스가 엘살바도르 정부와 태양광, 배터리 저장, 천연가스 및 수자원 인프라를 포괄하는 29억 달러 규모의 투자 협정을 체결했다. 렘파강 수력발전집행위원회(CEL)와 함께 개발할 태양광 부문은 초기 합산 용량 약 200MW, 최대 400MW까지 확장 가능한 두 개의 프로젝트로 구성된다. 계통 연계형 배터리 저장 용량은 초기 약 440MWh~500MWh에서 추후 1GWh까지 확대될 수 있다. 태양광 및 저장 부문에는 약 5억 달러가 배정될 예정이며, 콕스는 국제금융기관, 다자대출기관, 수출신용기관이 참여하는 프로젝트 파이낸싱을 활용할 계획이다. 이 프로그램은 대규모 태양광과 배터리 저장을 결합해 재생에너지 통합과 계통 유연성을 지원한다.
2시간 전
2시간 전
[SMM PV 플래시] 라블, 취약 지붕용 자립형 태양광 시스템 출시
더 보기
[SMM PV 플래시] 라블, 취약 지붕용 자립형 태양광 시스템 출시
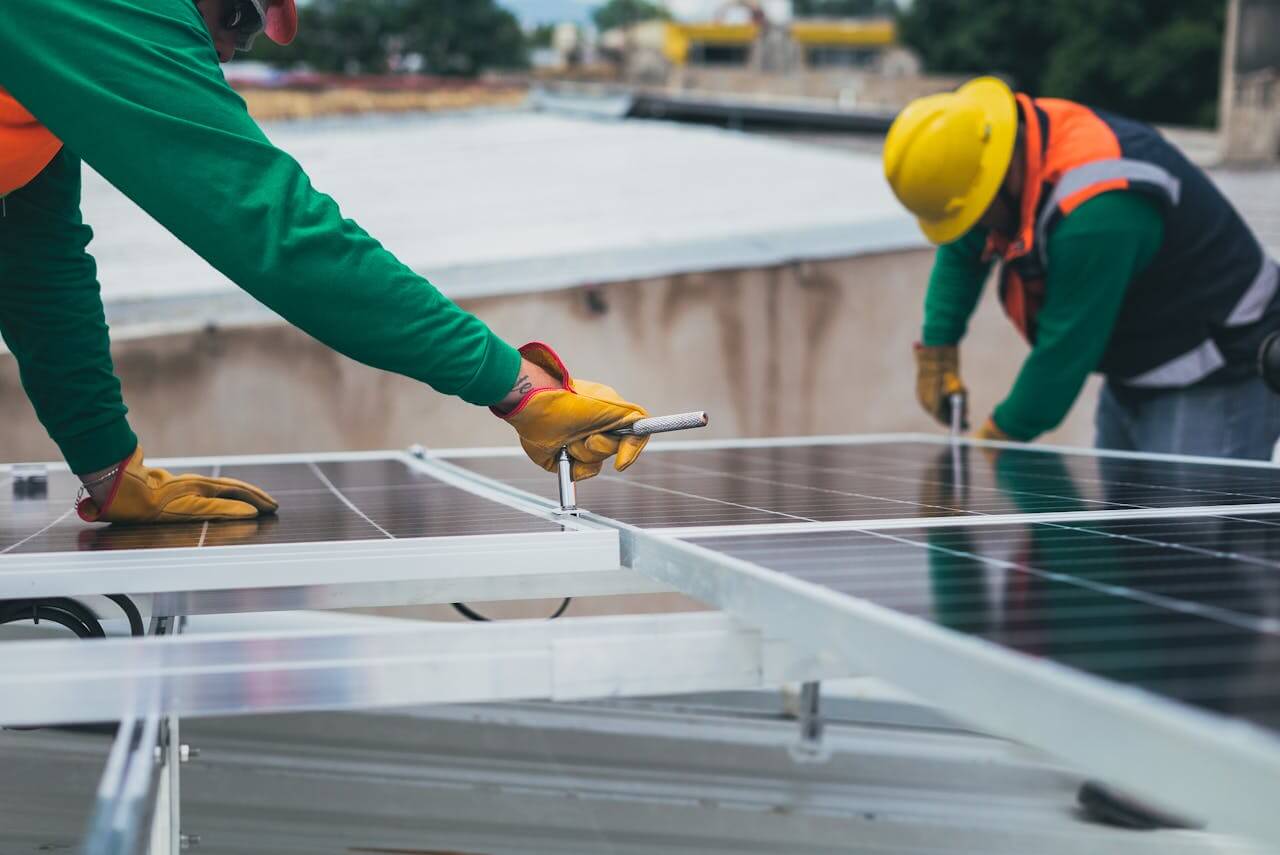
네덜란드 스타트업 라블(Rable)이 노후되거나 구조적 하중이 제한된 지붕을 위한 자립형 태양광 설치 시스템 '라블포루프스(Rable4Roofs)'를 출시했다. 아연도금 강철 격자 구조는 모듈과 설치 하중을 지붕 덱에 집중시키지 않고 지붕 도리(purlin)로 분산시키며, 최대 약 10° 경사의 지붕에 설치할 수 있다. 회사에 따르면 이 설계는 고정 지점 수를 약 95% 줄일 수 있으며, 시스템 하중은 약 6kg/m²에서 15kg/m² 범위다. 이 솔루션은 구조적 하중 제한 때문에 기존 설치 시스템을 사용할 수 없는 상업용 및 산업용 건물의 지붕 태양광 보급을 확대할 수 있을 것으로 기대된다.
2시간 전
2시간 전
[SMM PV 플래시] UTM 주도 연구, 태양광 청소 로봇의 AI 내비게이션 지원
더 보기
[SMM PV 플래시] UTM 주도 연구, 태양광 청소 로봇의 AI 내비게이션 지원
말레이시아 공과대학교(UTM)는 캐나다, 벨기에, 노르웨이, 인도의 연구기관과 함께 태양광 패널 청소 로봇의 AI 기반 내비게이션을 위한 개방형 이미지 데이터셋을 개발했다. 이 데이터셋에는 깨끗한 표면, 다양한 수준의 모의 먼지, 실제 실험실 오염 상태를 다룬 6,200장의 주석이 달린 모듈 이미지가 포함되어 있으며, 로봇 내비게이션을 위해 셀 간격과 모듈 프레임 같은 구조적 참조 특징이 라벨링되어 있다. 이 연구는 먼지, 물때, 새 배설물, 눈부심 등의 조건에서 컴퓨터 비전 시스템이 내비게이션 참조점을 안정적으로 식별할 수 있는지에 초점을 맞춘다. Data in Brief에 게재된 이 데이터셋은 보다 복잡한 현장 환경을 위한 자율 태양광 패널 청소 시스템의 개발과 검증을 지원할 수 있다.
2시간 전